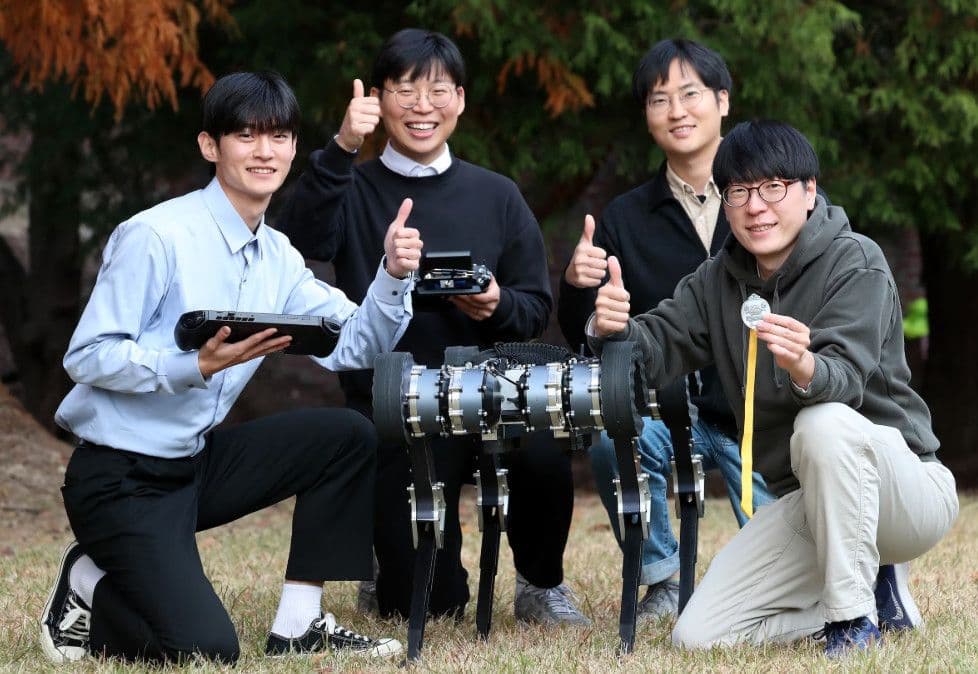
Một chú “chó robot” do Hàn Quốc phát triển vừa tạo dấu mốc đáng chú ý trong lĩnh vực robot bốn chân khi hoàn thành trọn vẹn một cuộc thi marathon 42,195 km mà không cần thay pin hay sạc giữa chừng. Đằng sau thành tích này không phải là một bộ pin khổng lồ, mà là cách nhóm nghiên cứu tối ưu gần như toàn bộ hệ thống robot để giảm thất thoát năng lượng trong quá trình di chuyển.
Robot mang tên RAIBO2, do nhóm nghiên cứu của giáo sư Hwangbo Jemin tại Viện Khoa học và Công nghệ Tiên tiến Hàn Quốc (KAIST) phát triển, đã hoàn thành giải Sangju Dried Persimmon Marathon tại tỉnh Gyeongsangbuk-do vào tháng 11/2024 với thời gian 4 giờ 19 phút 52 giây.
Kết quả nghiên cứu về công nghệ vận hành đường dài của RAIBO2 đã được đăng trên tạp chí khoa học quốc tế Nature ngày 23/9/2026. Đây được giới thiệu là lần đầu tiên một nghiên cứu robot được thực hiện tại Hàn Quốc xuất hiện trên ấn bản chính của Nature.
RAIBO2 hoàn thành marathon 42,195 km không cần đổi pin
Điểm gây chú ý nhất của RAIBO2 là khả năng hoàn thành toàn bộ cự ly marathon tiêu chuẩn 42,195 km trong điều kiện thực tế.
Tại giải marathon ở Sangju, robot duy trì tốc độ trung bình khoảng 2,64 m/giây và hoàn thành đường chạy trong 4 giờ 19 phút 52 giây. Đáng chú ý, robot không được sạc lại hoặc thay pin trong suốt hành trình. Đây được xem là trường hợp đầu tiên một robot bốn chân hoàn thành trọn vẹn một cuộc marathon thực tế mà không cần thay hoặc sạc pin.
Đường chạy cũng không hoàn toàn bằng phẳng. Theo Nature, cung đường có tổng thay đổi độ cao khoảng 286 m và xuất hiện những đoạn trơn trượt. Điều này khiến bài thử nghiệm có giá trị hơn so với việc chỉ cho robot chạy trên một bề mặt phòng thí nghiệm được kiểm soát.
Trong quá trình chạy marathon, RAIBO2 tiêu thụ khoảng 1.280 Wh năng lượng. Với tổng dung lượng pin khoảng 2.016 Wh, nhóm nghiên cứu ước tính robot vẫn có thể di chuyển thêm khoảng 25 km, tương đương tổng quãng đường tiềm năng khoảng 65 km cho một lần sạc.
Vì vậy, con số 65 km cần được hiểu là tầm hoạt động ước tính dựa trên dung lượng pin và dữ liệu vận hành, trong khi thành tích thực tế đã được chứng minh là hoàn thành 42,195 km.
Bí mật không nằm ở việc lắp pin lớn hơn
Điểm quan trọng nhất trong nghiên cứu của RAIBO2 nằm ở cách nhóm KAIST tiếp cận bài toán năng lượng.
Với robot bánh xe, phần lớn năng lượng được sử dụng để tạo lực kéo và vượt qua lực cản. Trong khi đó, robot bốn chân phải liên tục sử dụng năng lượng tại các khớp để giữ cơ thể ở trạng thái cân bằng.
Mỗi bước chân cũng có thể tạo ra nhiều dạng tổn thất năng lượng khác nhau.
Khi chân robot tiếp xúc với mặt đất, một phần năng lượng động học bị mất đi. Khi robot trượt chân, năng lượng tiếp tục bị tiêu hao. Ma sát trong các khớp, quán tính của các bộ phận chuyển động và hiệu suất của mạch điều khiển động cơ cũng tác động trực tiếp tới thời gian hoạt động.
Nếu chỉ tăng dung lượng pin, robot có thể đi xa hơn nhưng đồng thời trọng lượng cũng tăng. Khi trọng lượng tăng, robot lại cần nhiều năng lượng hơn để nâng và di chuyển chính cơ thể của nó.
Nhóm nghiên cứu vì vậy lựa chọn một hướng khác: giảm thất thoát năng lượng ở từng mắt xích của hệ thống.
Từ cơ khí đến AI đều được tối ưu
Theo nghiên cứu được công bố trên Nature, RAIBO2 được phát triển theo hướng tối ưu tổng thể cả phần cứng lẫn phần mềm.
Nhóm nghiên cứu sử dụng cấu trúc cơ khí nhẹ, giảm ma sát và quán tính tại các khớp. Hệ thống truyền động và mạch điều khiển động cơ cũng được tối ưu nhằm giảm lượng năng lượng thất thoát trước khi chuyển thành chuyển động thực tế.
Nhưng phần mềm mới là một trong những yếu tố quan trọng tạo nên khác biệt.
Nhóm nghiên cứu đã sử dụng môi trường mô phỏng RAISIM để huấn luyện chính sách điều khiển chuyển động bằng phương pháp học máy. Robot được mô phỏng chạy nhiều lần trong những điều kiện khác nhau để hệ thống học cách thực hiện chuyển động hiệu quả hơn.
Mục tiêu không đơn thuần là chạy nhanh.
AI phải học cách hạn chế những chuyển động khớp không cần thiết, kiểm soát lực tác động khi chân chạm đất và giảm tình trạng trượt chân.
Nói cách khác, thay vì liên tục dùng thêm năng lượng để sửa những chuyển động chưa tối ưu, hệ thống điều khiển được huấn luyện để ngay từ đầu tạo ra một dáng đi hiệu quả hơn.
Khi robot biến động cơ thành máy phát điện
Một điểm đáng chú ý khác là cách RAIBO2 xử lý năng lượng khi di chuyển xuống dốc.
Thay vì để toàn bộ năng lượng bị tiêu hao trong quá trình giảm tốc, các động cơ có thể hoạt động theo cơ chế tương tự phanh tái tạo năng lượng trên ô tô điện.
Khi robot xuống dốc, một phần năng lượng cơ học được chuyển đổi ngược thành điện năng và đưa trở lại hệ thống pin.
Cách tiếp cận này không tạo ra năng lượng từ hư không. Tuy nhiên, nó giúp thu hồi một phần năng lượng vốn có thể bị thất thoát, qua đó nâng cao hiệu suất sử dụng năng lượng tổng thể.
Đây là một trong những ví dụ cho thấy bài toán tầm hoạt động của robot không chỉ phụ thuộc vào dung lượng pin mà còn phụ thuộc vào cách robot sử dụng, chuyển đổi và thu hồi năng lượng.
RAIBO2 đạt hiệu suất năng lượng đáng chú ý
Để đánh giá hiệu quả vận hành, nhóm nghiên cứu sử dụng chỉ số Cost of Transport (CoT), phản ánh lượng năng lượng cần thiết để di chuyển một khối lượng nhất định trên một quãng đường nhất định.
Theo Nature, RAIBO2 đạt tổng chi phí vận chuyển ở mức 0,25, thấp hơn mức chuẩn 0,37 của con người. Điều đó cho thấy xét theo chỉ số năng lượng trên khối lượng và quãng đường, robot có hiệu suất di chuyển rất cao.
Đây là điểm đặc biệt của nghiên cứu.
Thành tích của RAIBO2 không chỉ đơn giản là “một robot chạy được marathon”. Giá trị khoa học nằm ở việc nhóm nghiên cứu đưa ra một phương pháp thiết kế nhằm giải quyết bài toán thất thoát năng lượng trên robot bốn chân.
Theo nhóm nghiên cứu, khi cùng xét trên dung lượng pin, RAIBO2 có tầm hoạt động cao hơn hơn ba lần so với các robot bốn chân hiện có được sử dụng để so sánh trong nghiên cứu.
Vì sao tầm hoạt động quan trọng với robot bốn chân?
Trong phòng thí nghiệm, một robot có thể hoạt động trong vài chục phút đã có thể đủ cho một bài kiểm tra.
Nhưng khi đưa robot ra ngoài thực địa, thời lượng pin trở thành vấn đề hoàn toàn khác.
Một robot được triển khai ở khu vực núi, khu vực thiên tai hoặc cơ sở công nghiệp rộng lớn có thể không dễ dàng quay lại trạm sạc.
Nếu robot hết pin giữa nhiệm vụ, việc đưa thiết bị trở về có thể mất nhiều thời gian và nhân lực.
Do đó, khả năng hoạt động liên tục trong nhiều giờ có thể quan trọng không kém khả năng chạy nhanh hoặc vượt chướng ngại vật.
Đây cũng là lý do nghiên cứu RAIBO2 tập trung vào hiệu suất năng lượng, thay vì chỉ chạy đua về tốc độ.
Từ marathon đến cứu hộ và kiểm tra công nghiệp
Lion Robotics, công ty khởi nghiệp do giảng viên KAIST thành lập, dự kiến đưa công nghệ của RAIBO2 vào những môi trường mà thời gian hoạt động dài là yếu tố quan trọng.
Một hướng ứng dụng là tìm kiếm và trinh sát tại khu vực miền núi hoặc vùng xảy ra thiên tai.
Robot bốn chân có thể tiếp cận những địa hình mà xe bánh lốp gặp khó khăn. Trong trường hợp các công trình bị sập hoặc địa hình không ổn định, một nền tảng robot nhỏ gọn có thể được sử dụng để khảo sát trước khi con người tiếp cận.
Một hướng khác là kiểm tra các cơ sở công nghiệp.
Nhà máy, đường ống, kho bãi, cơ sở năng lượng hoặc các khu vực có diện tích lớn có thể cần kiểm tra định kỳ. Robot có khả năng tự di chuyển trong thời gian dài có thể giảm nhu cầu con người phải trực tiếp đi qua toàn bộ khu vực.
Ngoài ra, nền tảng này cũng có thể được nghiên cứu cho các nhiệm vụ tuần tra, giám sát và những ứng dụng đặc thù khác.
Tuy nhiên, việc chuyển từ thành tích nghiên cứu sang sản phẩm thương mại vẫn cần giải quyết thêm nhiều vấn đề như độ bền, khả năng chống chịu thời tiết, độ tin cậy của hệ thống, chi phí sản xuất, an toàn và khả năng tự hành trong các môi trường phức tạp.
Đây không chỉ là câu chuyện về một chú chó robot
Thành công của RAIBO2 cho thấy cuộc cạnh tranh trong ngành robot đang chuyển dần từ câu hỏi “robot có thể làm gì?” sang “robot có thể làm việc đó trong bao lâu?”.
Một robot có thể chạy nhanh, leo cầu thang hoặc vượt địa hình khó nhưng nếu phải sạc pin liên tục thì phạm vi ứng dụng thực tế vẫn bị giới hạn.
Ngược lại, một robot có hiệu suất năng lượng cao có thể mở rộng đáng kể thời gian hoạt động ngoài thực địa.
Điều này đặc biệt quan trọng với robot cứu hộ, robot kiểm tra hạ tầng và robot công nghiệp.
Với RAIBO2, nhóm nghiên cứu không tìm cách giải quyết vấn đề bằng một viên pin lớn hơn. Thay vào đó, họ thiết kế lại toàn bộ chuỗi chuyển đổi năng lượng, từ pin, mạch điện, động cơ, cơ cấu cơ khí cho tới thuật toán điều khiển.
Đây cũng chính là điểm mà giáo sư Hwangbo Jemin nhấn mạnh: giá trị của RAIBO2 nằm ở việc biến nhiều năng lượng hơn trong pin thành quãng đường di chuyển thực tế, thay vì đơn giản là mang theo nhiều năng lượng hơn.
K-Robot và bước tiến mới của ngành robot Hàn Quốc
Việc nghiên cứu RAIBO2 được công bố trên Nature cũng mang ý nghĩa đáng chú ý đối với ngành robot Hàn Quốc.
KAIST cho biết đây là lần đầu tiên một nghiên cứu robot được thực hiện tại Hàn Quốc xuất hiện trên ấn bản chính của Nature. Trong khi đó, bản thân thành tích marathon đã cho thấy một robot bốn chân do Hàn Quốc phát triển có thể hoạt động liên tục trong một điều kiện thực tế kéo dài hơn bốn giờ.
Đây có thể trở thành nền tảng cho những nghiên cứu tiếp theo về robot tiết kiệm năng lượng.
Trong tương lai, các nguyên tắc tối ưu hóa năng lượng tương tự có thể được mở rộng sang nhiều loại robot khác, bao gồm robot hình người, robot công nghiệp di động và các hệ thống tự hành hoạt động ngoài trời.
Cuộc đua robot vì thế không chỉ nằm ở khả năng vận động hay trí tuệ nhân tạo. Hiệu suất năng lượng, độ bền và khả năng hoạt động liên tục cũng sẽ ngày càng trở thành những yếu tố quyết định khả năng thương mại hóa.
Câu hỏi thường gặp về robot RAIBO2
1. RAIBO2 là robot gì?
RAIBO2 là robot bốn chân do nhóm nghiên cứu của giáo sư Hwangbo Jemin tại KAIST phát triển, với Lion Robotics tham gia phát triển và chế tạo. Robot được thiết kế nhằm nâng cao hiệu suất năng lượng và khả năng vận hành đường dài.
2. RAIBO2 đã chạy được bao nhiêu km?
RAIBO2 đã hoàn thành một cuộc marathon thực tế dài 42,195 km mà không sạc lại hoặc thay pin. Dựa trên tổng dung lượng pin và dữ liệu tiêu thụ trong cuộc chạy, nhóm nghiên cứu ước tính tầm hoạt động có thể đạt khoảng 65 km trong điều kiện tương ứng.
3. RAIBO2 hoàn thành marathon trong bao lâu?
Robot hoàn thành cự ly 42,195 km trong 4 giờ 19 phút 52 giây tại giải Sangju Dried Persimmon Marathon ở Hàn Quốc vào tháng 11/2024.
4. Vì sao RAIBO2 có thể đi xa mà không cần pin quá lớn?
Nhóm nghiên cứu tối ưu toàn bộ hệ thống gồm cơ khí, động cơ, mạch điều khiển và thuật toán chuyển động. Robot được huấn luyện bằng học máy để hạn chế chuyển động thừa, giảm va chạm khi chân tiếp đất và hạn chế trượt chân. Một phần năng lượng khi xuống dốc cũng có thể được thu hồi.
5. RAIBO2 có thể được sử dụng vào việc gì?
Các ứng dụng tiềm năng gồm tìm kiếm và trinh sát ở vùng núi, hỗ trợ trong khu vực thiên tai, kiểm tra cơ sở công nghiệp, tuần tra và những nhiệm vụ đòi hỏi robot phải hoạt động lâu ở nơi khó tiếp cận.
6. Vì sao nghiên cứu RAIBO2 được chú ý?
Điểm đáng chú ý không chỉ là robot hoàn thành marathon mà còn là phương pháp tối ưu hiệu suất năng lượng. Nghiên cứu cho thấy việc phối hợp thiết kế phần cứng với điều khiển bằng học máy có thể giúp robot bốn chân tăng đáng kể quãng đường hoạt động trên mỗi lần sạc.
Nguồn tham khảo
- Nature, nghiên cứu “A quadruped robot designed to complete a marathon on a single battery charge”, công bố ngày 23/9/2026.
- KAIST.
- Nature Portfolio.
- Yonhap News Agency.
- Các thông tin công bố liên quan đến Lion Robotics và RAIBO2.
Từ robot AI, công nghệ bán dẫn đến những đột phá khoa học mới, thị trường công nghệ đang thay đổi từng ngày. Đừng bỏ lỡ những tin tức mới nhất được cập nhật trên Điểm Tin Nhanh.