Tesla không dùng LiDAR: Tiết kiệm vài nghìn nhân dân tệ mỗi xe có thể tạo ra lợi thế hàng tỷ nhân dân tệ?
 Minh Hiếu
Tesla không dùng LiDAR: Tiết kiệm vài nghìn nhân dân tệ mỗi xe có thể tạo ra lợi thế hàng tỷ nhân dân tệ?
Trong cuộc đua phát triển xe thông minh, một trong những tranh luận kéo dài nhiều năm vẫn xoay quanh câu hỏi: có nhất thiết phải trang bị LiDAR cho ô tô để xây dựng hệ thống hỗ trợ lái xe tiên tiến hay không?
Một bên là cách tiếp cận dựa chủ yếu vào camera, trí tuệ nhân tạo và năng lực tính toán. Tesla là đại diện nổi bật của hướng đi này.
Bên còn lại là mô hình đa cảm biến, kết hợp camera với radar sóng milimet, LiDAR và các hệ thống cảm biến khác nhằm tạo thêm nhiều lớp thông tin và dự phòng cho hệ thống nhận thức.
Nhìn bề ngoài, đây là cuộc tranh luận về công nghệ.
Nhưng nếu nhìn sâu hơn, nó còn là cuộc tranh luận về chi phí, dữ liệu, quy mô sản xuất, khả năng mở rộng và cách một doanh nghiệp định giá rủi ro.
Một cảm biến LiDAR dù đã giảm giá đáng kể trong những năm qua vẫn có chi phí cao hơn nhiều so với một camera ô tô thông thường. Nếu một chiếc xe sử dụng nhiều LiDAR, chênh lệch chi phí phần cứng có thể tăng lên đáng kể.
Với một chiếc xe, vài nghìn nhân dân tệ có thể không phải con số quá lớn.
Nhưng với một triệu chiếc xe, phép nhân này có thể biến thành hàng tỷ nhân dân tệ.
Đó chính là điểm khiến chiến lược không sử dụng LiDAR của Tesla trở nên đáng chú ý.
Tesla và hai con đường phát triển hệ thống nhận thức xe thông minh
Các nhà sản xuất ô tô hiện nay có thể được nhìn nhận theo hai hướng tiếp cận lớn.
Hướng thứ nhất là Pure Vision, tức hệ thống nhận thức chủ yếu dựa vào camera, kết hợp với AI, phần mềm và năng lực tính toán.
Tesla là cái tên tiêu biểu nhất cho phương pháp này.
Quan điểm của Elon Musk trong nhiều năm là con người có thể lái xe chủ yếu bằng thị giác. Theo lập luận đó, nếu con người có thể quan sát môi trường bằng mắt và đưa ra quyết định thông qua não bộ, thì một hệ thống máy tính với nhiều camera cùng các mô hình AI đủ mạnh về lý thuyết cũng có thể tái tạo hoặc vượt qua một phần năng lực nhận thức đó.
Hướng thứ hai là sensor fusion, hay hợp nhất đa cảm biến.
Cách tiếp cận này kết hợp camera, radar và LiDAR để thu thập nhiều loại thông tin khác nhau về môi trường xung quanh xe.
Nhiều mẫu xe thông minh mới hiện nay sử dụng một hoặc nhiều cảm biến LiDAR. Một số được đặt trên nóc xe, trong khi một số thiết kế khác tích hợp cảm biến vào khu vực phía trước xe nhằm giảm ảnh hưởng đến ngoại hình.
Hai phương pháp này không chỉ khác nhau về thuật toán mà còn tạo ra hai cấu trúc chi phí hoàn toàn khác nhau.
LiDAR đắt hơn camera bao nhiêu và vì sao chi phí lại quan trọng?
Đây là điểm dễ nhận thấy nhất trong bài toán kinh tế.
Một camera ô tô thông thường có thể có chi phí tương đối thấp, trong khi LiDAR yêu cầu hệ thống phát laser, thu nhận tín hiệu phản xạ và xử lý dữ liệu không gian ba chiều.
Giá LiDAR đã giảm mạnh so với thế hệ đầu tiên, nhưng các cảm biến có độ phân giải, tầm hoạt động và số lượng đường quét cao vẫn có chi phí cao hơn đáng kể so với camera.
Nếu một chiếc xe chỉ sử dụng camera, chi phí phần cứng dành cho hệ thống nhận thức có thể được kiểm soát ở mức thấp hơn.
Trong khi đó, nếu một phương tiện sử dụng nhiều LiDAR kết hợp radar và camera, tổng chi phí phần cứng, dây dẫn, bộ xử lý, tích hợp và hiệu chỉnh có thể tăng lên.
Vấn đề nằm ở quy mô.
Giả sử một hệ thống tiết kiệm được 3.000 nhân dân tệ cho mỗi chiếc xe.
Với 1 triệu xe, tổng mức chênh lệch lý thuyết đã lên tới:
3.000 × 1.000.000 = 3 tỷ nhân dân tệ.
Con số này cho thấy tại sao một khoản tiết kiệm tưởng như nhỏ trên từng chiếc xe lại có thể trở thành một biến số đáng kể trong chiến lược sản xuất hàng loạt.
Khoản tiền này có thể được doanh nghiệp sử dụng theo nhiều cách: giảm giá bán, tăng biên lợi nhuận, đầu tư vào máy tính và AI hoặc phân bổ sang các bộ phận khác của xe.
Nói cách khác, cuộc tranh luận LiDAR không chỉ là câu chuyện về cảm biến.
Nó còn là bài toán kinh tế của sản xuất hàng triệu phương tiện.
Tiết kiệm vài nghìn nhân dân tệ có thể tạo thành lợi thế lớn
Hãy hình dung hai mẫu xe có hệ thống hỗ trợ lái tương đương về mục tiêu sử dụng.
Một mẫu phải dành thêm vài nghìn nhân dân tệ cho LiDAR và các linh kiện liên quan.
Mẫu còn lại dùng camera, radar và phần mềm.
Nếu doanh nghiệp có quy mô sản xuất hàng triệu xe, chênh lệch này sẽ nhanh chóng được khuếch đại.
Khoản tiết kiệm có thể được sử dụng để:
- giảm giá bán;
- tăng biên lợi nhuận gộp;
- tăng ngân sách cho chip và máy tính;
- đầu tư vào trung tâm dữ liệu;
- phát triển mô hình AI;
- hoặc bổ sung các tính năng phần mềm khác.
Trong một thị trường cạnh tranh mạnh, chênh lệch vài nghìn nhân dân tệ trên giá thành sản phẩm có thể tạo ra ảnh hưởng đáng kể đến chiến lược định giá.
Đặc biệt ở các phân khúc phổ thông, nơi khách hàng nhạy cảm với giá, việc giảm một khoản chi phí cố định trên mỗi xe có thể mang lại tác động lớn hơn so với một thị trường xe siêu sang.
Lợi thế thứ hai của Pure Vision: dữ liệu
Đây mới là phần thú vị hơn của câu chuyện.
Nếu tất cả các xe đều sử dụng một kiến trúc camera tương đối thống nhất, dữ liệu thu thập từ đội xe có thể được chuẩn hóa dễ dàng hơn.
Một chiếc xe đi trong thành phố.
Một chiếc khác chạy trên cao tốc.
Một chiếc hoạt động dưới trời mưa.
Một chiếc khác chạy ở vùng có tuyết hoặc ánh sáng phức tạp.
Tất cả đều có thể trở thành nguồn dữ liệu cho quá trình phát triển hệ thống AI.
Đây là nơi xuất hiện cái gọi là data flywheel – bánh đà dữ liệu.
Một hệ thống có thể được mô tả đơn giản như sau:
Xe nhiều hơn → dữ liệu nhiều hơn → mô hình được cải thiện → trải nghiệm tốt hơn → sản phẩm hấp dẫn hơn → bán được nhiều xe hơn → tiếp tục tạo thêm dữ liệu.
Đây là logic quan trọng trong chiến lược AI của Tesla.
Một đội xe hàng triệu phương tiện có thể tạo ra lượng dữ liệu thực tế khổng lồ từ những tình huống mà phòng thử nghiệm khó có thể tái tạo đầy đủ.
Dữ liệu đến từ những con đường khác nhau, điều kiện thời tiết khác nhau, hành vi giao thông khác nhau và vô số tình huống bất ngờ.
Theo logic này, quy mô đội xe trở thành một phần của năng lực công nghệ.
Bánh đà bốn bước của mô hình camera và AI
Nếu đơn giản hóa, lợi thế của phương pháp Pure Vision có thể được mô tả qua bốn vòng.
Vòng 1: Phần cứng đơn giản hơn
Ít cảm biến đắt tiền hơn giúp giảm chi phí vật liệu và tích hợp.
Vòng 2: Giá thành thấp hơn giúp mở rộng sản lượng
Khi chi phí giảm, nhà sản xuất có thêm dư địa để định giá sản phẩm cạnh tranh hơn hoặc giữ lại một phần dưới dạng lợi nhuận.
Vòng 3: Nhiều xe hơn tạo ra nhiều dữ liệu hơn
Số lượng xe càng lớn, số km vận hành trong điều kiện thực tế càng nhiều.
Dữ liệu không chỉ đến từ những tình huống lý tưởng mà còn bao gồm các trường hợp hiếm gặp, vốn rất quan trọng đối với việc huấn luyện hệ thống lái xe.
Vòng 4: Dữ liệu cải thiện mô hình
Mô hình AI được huấn luyện trên nhiều tình huống hơn có thể được cải thiện về khả năng nhận dạng và dự đoán.
Nếu trải nghiệm tốt hơn thúc đẩy doanh số, vòng lặp sẽ tiếp tục quay lại bước đầu tiên.
Đây là lý do những người ủng hộ cách tiếp cận camera cho rằng lợi thế không nằm ở việc một camera tốt hơn một LiDAR, mà nằm ở khả năng kết hợp phần cứng giá thấp với dữ liệu và AI ở quy mô cực lớn.
Nhưng LiDAR không chỉ là một khoản chi phí
Nếu chỉ nhìn vào bảng giá linh kiện, phương pháp camera rõ ràng có một lợi thế nhất định.
Nhưng hệ thống đa cảm biến đặt ra một câu hỏi khác:
Người dùng có sẵn sàng trả thêm tiền để mua một lớp dự phòng nhận thức hay không?
Đây là phần quan trọng nhất trong lập luận của phe sử dụng LiDAR.
Camera là cảm biến thụ động.
Nó dựa vào ánh sáng môi trường để thu hình ảnh.
Trong những điều kiện như ngược sáng mạnh, ban đêm, mưa lớn, sương mù hoặc những tình huống có độ tương phản hình ảnh phức tạp, chất lượng thông tin camera thu được có thể bị ảnh hưởng.
Điều này không đơn giản chỉ là vấn đề thuật toán.
Nó liên quan tới giới hạn vật lý của cảm biến.
Một hệ thống camera có thể sử dụng thuật toán để cải thiện hình ảnh, nhưng không thể tạo ra hoàn toàn thông tin mà cảm biến không thu được.
LiDAR hoạt động theo nguyên lý hoàn toàn khác
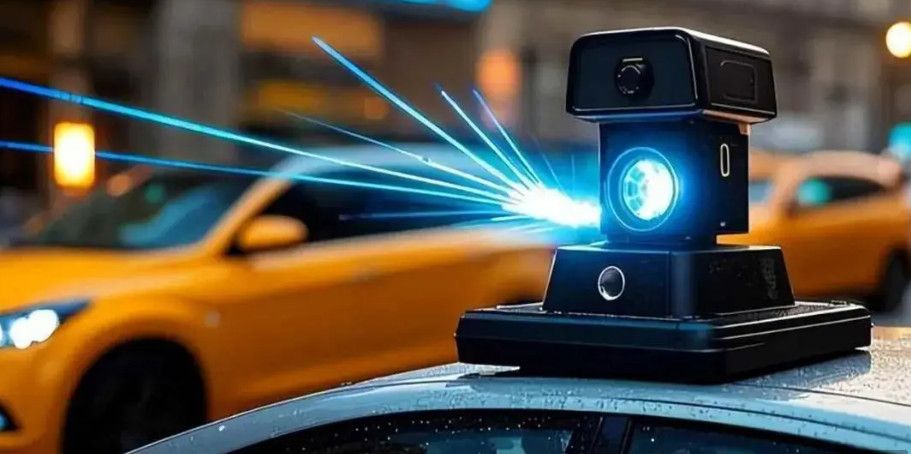
LiDAR là cảm biến chủ động.
Thay vì chỉ quan sát ánh sáng môi trường, LiDAR phát ra các xung laser và đo tín hiệu phản xạ để xác định khoảng cách tới vật thể.
Nhờ đó, hệ thống có thể xây dựng thông tin không gian ba chiều về môi trường xung quanh.
Đây là điểm tạo nên giá trị của LiDAR trong kiến trúc đa cảm biến.
Nếu camera cung cấp thông tin hình ảnh và màu sắc, LiDAR có thể bổ sung thông tin khoảng cách và hình học không gian theo một nguyên lý cảm biến khác.
Khi hai nguồn dữ liệu độc lập cùng được sử dụng, hệ thống có thêm một lớp thông tin để kiểm tra chéo.
Trong một số tình huống mà camera gặp khó khăn, dữ liệu LiDAR có thể cung cấp thêm thông tin hữu ích cho hệ thống nhận thức.
Tuy nhiên, điều này không có nghĩa LiDAR tự động đảm bảo an toàn hoặc loại bỏ mọi nguy cơ tai nạn.
Hiệu quả cuối cùng vẫn phụ thuộc vào chất lượng cảm biến, phần mềm, thuật toán hợp nhất dữ liệu, khả năng xử lý và toàn bộ kiến trúc điều khiển của xe.
Bài toán lớn nhất: rủi ro có tính bất đối xứng
Đây là điểm khiến cuộc tranh luận trở nên khó có câu trả lời đơn giản.
Tiết kiệm 3.000 nhân dân tệ cho mỗi xe là một khoản tiết kiệm tương đối dễ tính.
Một triệu xe tương đương 3 tỷ nhân dân tệ.
Nhưng chi phí của một sự cố an toàn nghiêm trọng lại không có giới hạn đơn giản như vậy.
Một sự cố nghiêm trọng có thể kéo theo chi phí pháp lý, bồi thường, thu hồi sản phẩm, sửa chữa, bảo hiểm và tổn thất uy tín.
Đó là rủi ro bất đối xứng.
Một bên là khoản tiết kiệm nhỏ nhưng chắc chắn trên mỗi chiếc xe.
Bên kia là xác suất của một sự cố có thể thấp hơn nhưng hậu quả tiềm tàng rất lớn.
Vì vậy, câu hỏi thực sự không chỉ là:
“LiDAR có đáng tiền hay không?”
Mà là:
“Doanh nghiệp định giá rủi ro của mình như thế nào?”
Vì sao Tesla vẫn có thể kiên định với camera?
Có thể nhìn chiến lược của Tesla qua nhiều yếu tố cùng lúc.
Thứ nhất là chi phí phần cứng.
Thứ hai là khả năng chuẩn hóa phần cứng trên quy mô lớn.
Thứ ba là dữ liệu từ đội xe.
Thứ tư là khả năng đầu tư phần lớn nguồn lực vào AI, chip, máy tính và phần mềm thay vì mở rộng số lượng cảm biến.
Và cuối cùng là niềm tin rằng khi mô hình AI đủ mạnh, phần mềm có thể khai thác hiệu quả hơn thông tin từ camera.
Điều này cũng phù hợp với cách Tesla đã xây dựng hệ thống hỗ trợ lái xe trong nhiều năm.
Tuy nhiên, việc Tesla không sử dụng LiDAR không chứng minh LiDAR là công nghệ không cần thiết.
Hai chiến lược đang giải một bài toán bằng hai cấu trúc chi phí khác nhau.
LiDAR cũng không phải “tấm vé an toàn”
Ở chiều ngược lại, việc sử dụng nhiều cảm biến cũng không đồng nghĩa một chiếc xe sẽ tự động có hệ thống lái tốt hơn.
Sensor fusion tạo ra những bài toán kỹ thuật riêng.
Các hệ thống phải xử lý:
- đồng bộ thời gian giữa các cảm biến;
- hiệu chỉnh không gian;
- xử lý dữ liệu có độ trễ khác nhau;
- nhận diện vật thể;
- giải quyết trường hợp các cảm biến đưa ra thông tin khác nhau;
- hợp nhất dữ liệu thành một mô hình môi trường thống nhất.
Nếu thuật toán xử lý kém, việc có thêm dữ liệu không nhất thiết tạo ra kết quả tốt hơn.
Do đó, LiDAR có thể được xem như một lớp dự phòng và một nguồn thông tin bổ sung, chứ không phải một giải pháp tự động loại bỏ rủi ro.
Khi giá LiDAR tiếp tục giảm, cuộc tranh luận sẽ thay đổi
Một biến số quan trọng khác là giá thành LiDAR.
Nếu công nghệ sản xuất tiếp tục cải thiện và giá cảm biến giảm mạnh, lợi thế chi phí của hệ thống camera thuần túy sẽ thu hẹp.
Khi một cảm biến từng có giá rất cao trở thành linh kiện có giá thấp hơn đáng kể, quyết định sử dụng hay không sử dụng nó sẽ ít phụ thuộc hơn vào giá phần cứng.
Khi đó, các nhà sản xuất có thể cân nhắc LiDAR dựa nhiều hơn vào:
- hiệu quả nhận thức;
- độ tin cậy;
- mức tiêu thụ điện;
- khả năng tích hợp;
- độ phức tạp phần mềm;
- và chi phí toàn hệ thống.
Ranh giới giữa hai trường phái vì vậy có thể trở nên mờ hơn.
Thay vì “camera hoặc LiDAR”, tương lai có thể là những cấu hình khác nhau dành cho từng phân khúc và từng cấp độ hỗ trợ lái.
Pure Vision và Sensor Fusion có thể cùng tồn tại
Nhìn rộng hơn, đây có thể không phải cuộc chiến mà một bên phải biến mất để bên kia tồn tại.
Hệ thống camera có ưu thế về chi phí và khả năng mở rộng.
Hệ thống đa cảm biến có lợi thế về tính đa dạng của nguồn dữ liệu và khả năng tạo thêm lớp dự phòng.
Trong các mẫu xe phổ thông, chi phí phần cứng có thể là yếu tố quan trọng.
Trong những hệ thống yêu cầu khả năng nhận thức cao hơn, nhà sản xuất có thể sẵn sàng bổ sung cảm biến nếu chi phí và lợi ích được cân bằng.
Khi giá LiDAR tiếp tục giảm, các cấu hình kết hợp cũng có thể trở nên phổ biến hơn.
Cuối cùng, thị trường có thể không lựa chọn một công nghệ duy nhất.
Tesla đang tiết kiệm phần cứng hay đang đặt cược vào quy mô AI?
Nhìn từ bên ngoài, việc Tesla không sử dụng LiDAR có thể dễ dàng bị giải thích thành câu chuyện “tiết kiệm chi phí”.
Nhưng nếu nhìn rộng hơn, đây là một chiến lược phức tạp hơn.
Tesla đang đặt trọng tâm vào camera giá thấp, đội xe lớn, dữ liệu thực tế, năng lực tính toán và thuật toán AI.
Nếu mô hình này hoạt động như kỳ vọng, lợi thế không chỉ đến từ vài nghìn nhân dân tệ tiết kiệm trên mỗi chiếc xe.
Nó còn đến từ một bánh đà:
chi phí thấp → nhiều xe → nhiều dữ liệu → mô hình tốt hơn → trải nghiệm tốt hơn → nhiều xe hơn.
Ngược lại, hệ thống đa cảm biến chấp nhận chi phí phần cứng cao hơn để có thêm nguồn thông tin và lớp dự phòng trong nhận thức.
Hai bên vì thế thực chất đang đưa ra hai cách phân bổ nguồn lực và rủi ro khác nhau.
Một bên ưu tiên khả năng mở rộng của phần mềm và dữ liệu.
Bên kia ưu tiên sự đa dạng của cảm biến và dự phòng trong kiến trúc nhận thức.
Khi đánh giá cuộc tranh luận này, điều quan trọng không phải là chỉ hỏi “Tesla đúng hay sai?” mà là hiểu doanh nghiệp đang bỏ tiền vào đâu, tiết kiệm ở đâu và chấp nhận loại rủi ro nào.
Bởi trong cuộc đua xe thông minh, lợi thế cuối cùng không chỉ được quyết định bởi một cảm biến.
Nó có thể được quyết định bởi quy mô sản xuất, dữ liệu, AI, chi phí phần cứng và cách mỗi nhà sản xuất cân bằng giữa lợi thế kinh tế với chi phí của những rủi ro rất hiếm nhưng có hậu quả lớn.
Câu hỏi thường gặp về Tesla và LiDAR
1. Vì sao Tesla không sử dụng LiDAR trên xe?
Tesla theo đuổi cách tiếp cận dựa chủ yếu vào camera, AI và năng lực tính toán. Lập luận của hãng và Elon Musk trong nhiều năm là hệ thống thị giác có thể cung cấp đủ thông tin để xây dựng năng lực nhận thức cần thiết nếu phần mềm và mô hình AI đủ mạnh.
2. LiDAR có đắt hơn camera không?
Nhìn chung, LiDAR ô tô có chi phí phần cứng cao hơn camera thông thường. Mức giá thực tế phụ thuộc vào loại cảm biến, tầm hoạt động, độ phân giải, số đường quét, sản lượng và cấu hình hệ thống.
3. Vì sao tiết kiệm vài nghìn nhân dân tệ lại quan trọng?
Vì ô tô được sản xuất với quy mô rất lớn. Nếu tiết kiệm 3.000 nhân dân tệ trên mỗi chiếc và sản lượng đạt 1 triệu xe, chênh lệch lý thuyết lên tới 3 tỷ nhân dân tệ.
4. LiDAR có giúp xe an toàn hơn không?
LiDAR có thể cung cấp thêm thông tin không gian và một nguồn dữ liệu cảm biến khác với camera. Tuy nhiên, việc có LiDAR không tự động đảm bảo an toàn. Hiệu quả thực tế phụ thuộc vào toàn bộ hệ thống cảm biến, phần mềm, thuật toán và khả năng xử lý.
5. Camera có thể thay thế hoàn toàn LiDAR không?
Đây vẫn là vấn đề công nghệ đang được tranh luận. Camera có ưu điểm về chi phí và khả năng thu thập dữ liệu hình ảnh ở quy mô lớn, trong khi LiDAR cung cấp thông tin khoảng cách theo nguyên lý cảm biến khác. Việc lựa chọn phụ thuộc vào kiến trúc hệ thống và mục tiêu của từng nhà sản xuất.
6. Tương lai xe thông minh sẽ chỉ dùng camera hay LiDAR?
Không có cơ sở để khẳng định một cấu hình duy nhất sẽ được toàn ngành sử dụng. Khi giá cảm biến thay đổi và AI phát triển, nhiều cấu hình khác nhau có thể cùng tồn tại.